 Роболюди
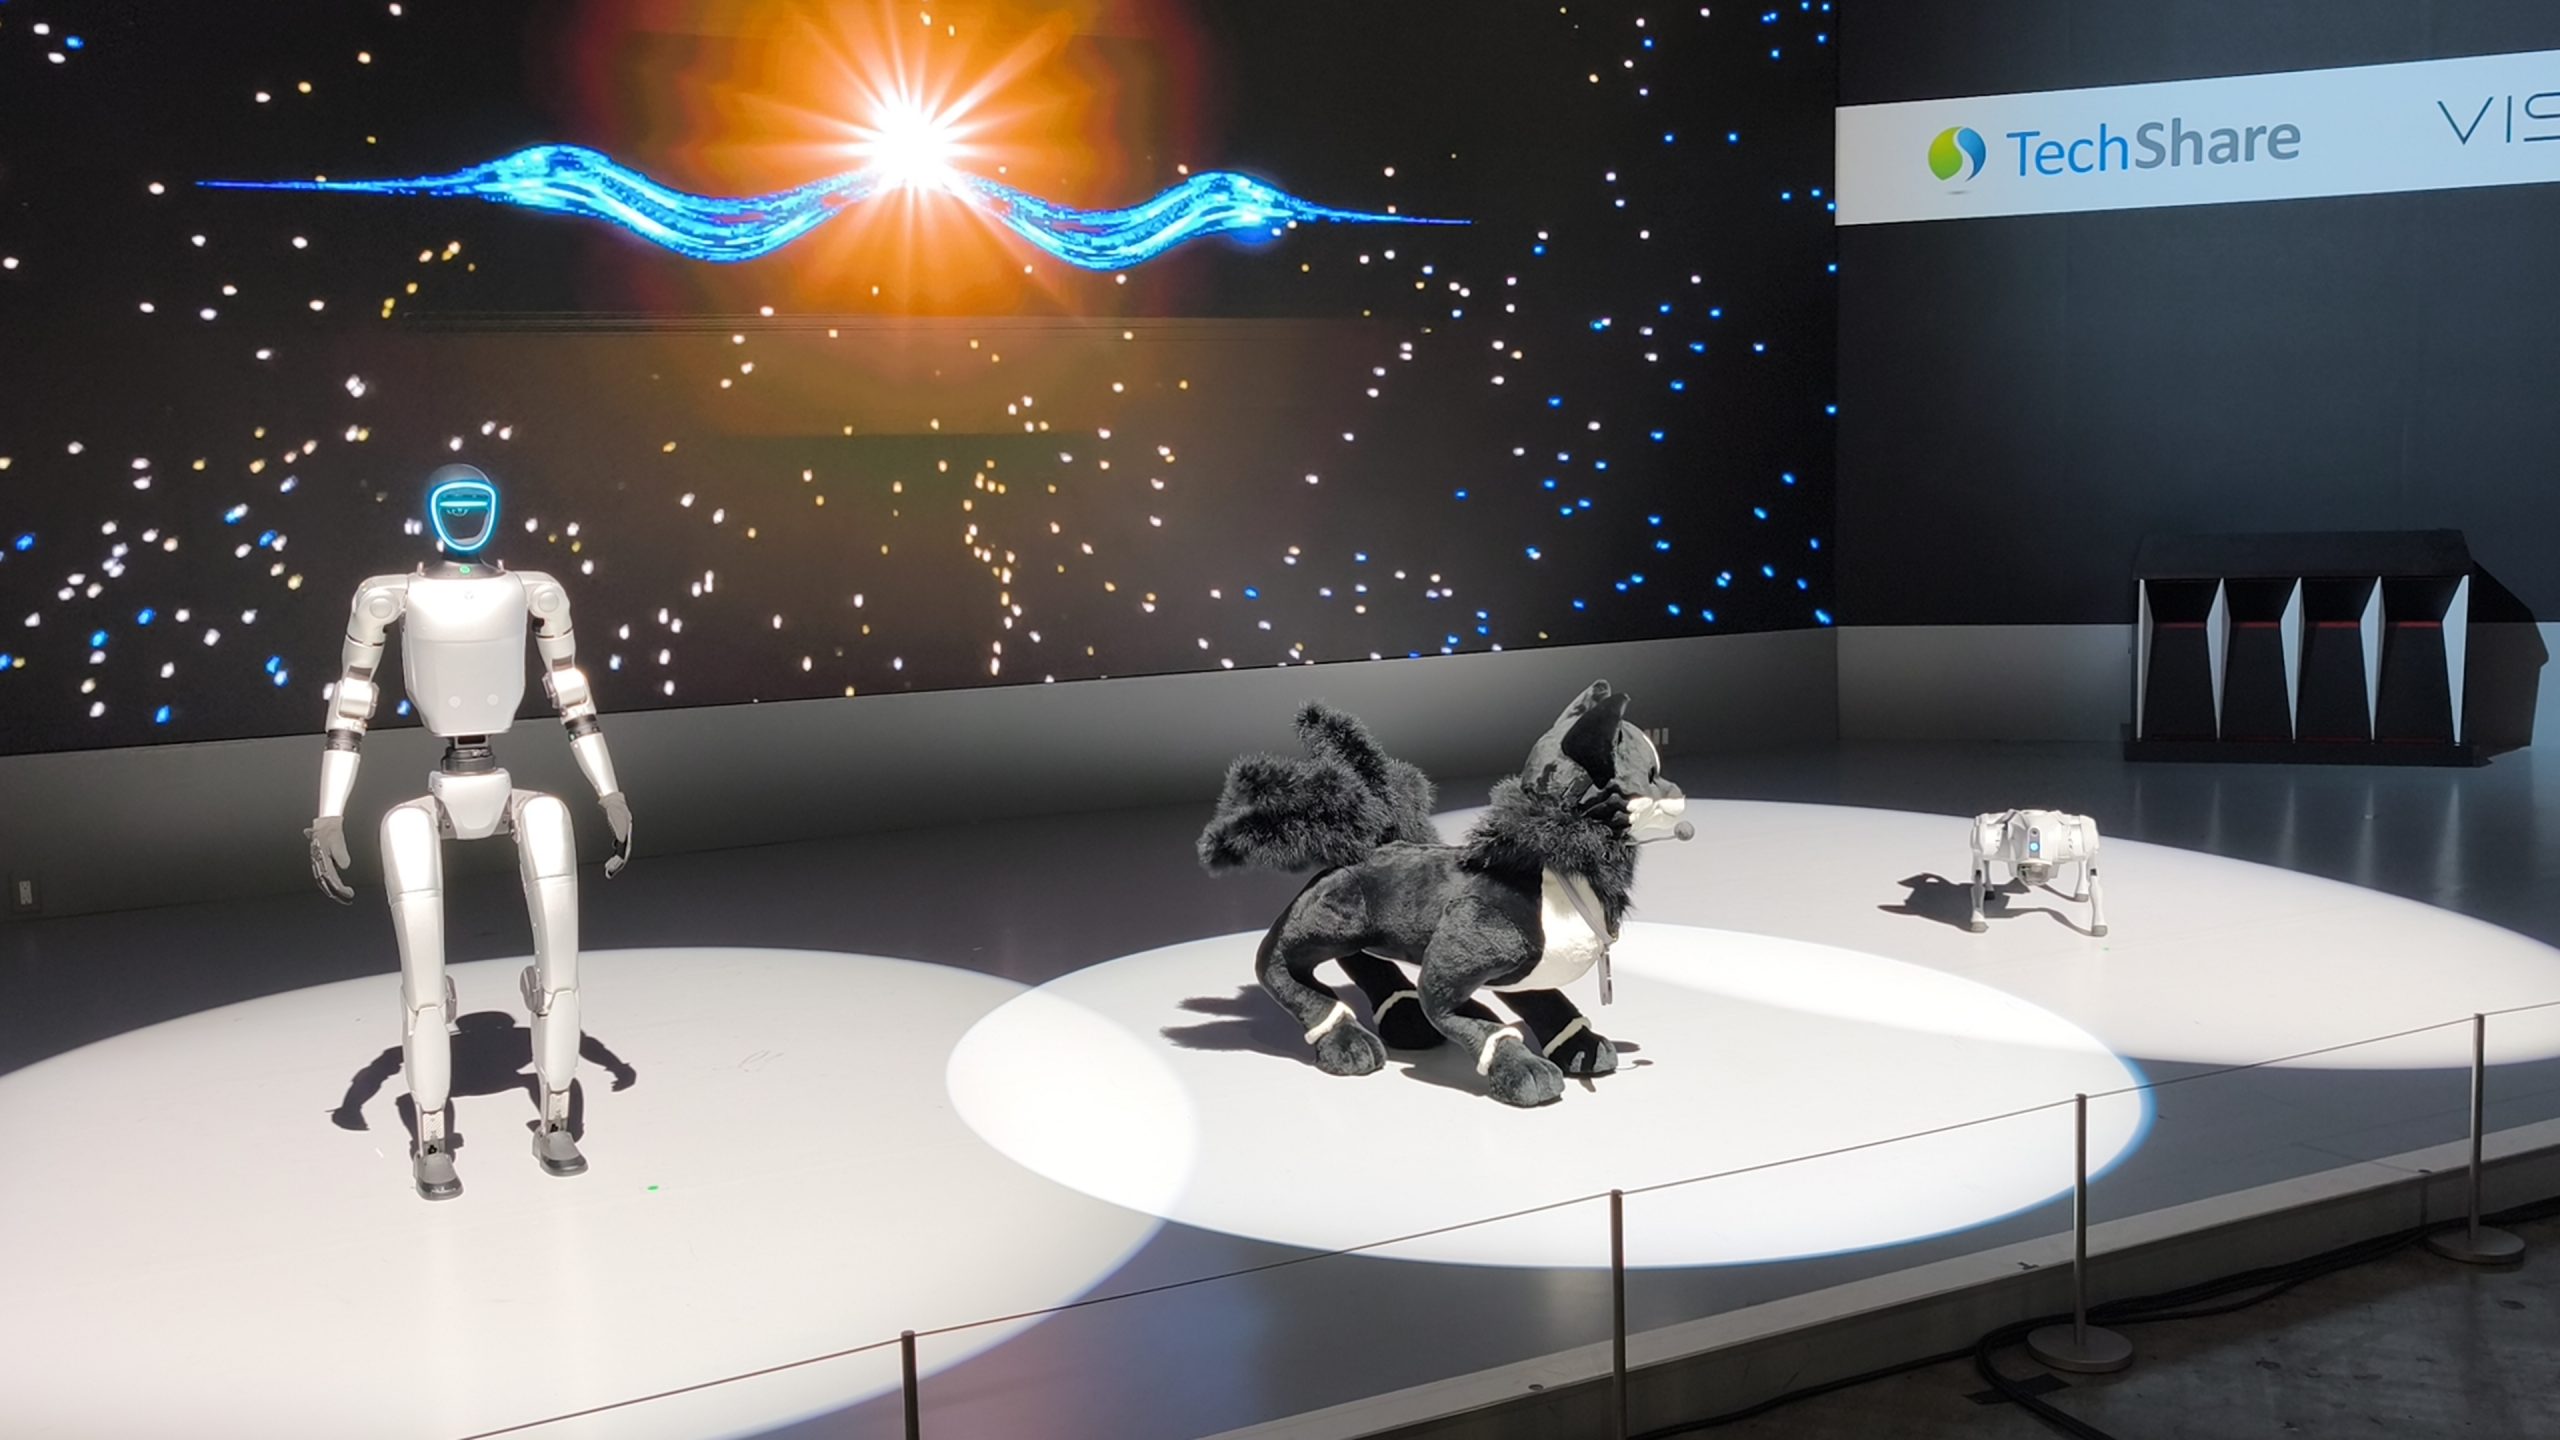
5 ноября на arXiv появился препринт HITCH. Его авторы проверили, может ли модель, которая понимает изображения и текст, управлять настоящим Unitree G1. Она выбирала, куда роботу смотреть и идти и как двигать руками и корпусом. Программа на удалённом сервере обменивалась с роботом данными по Wi‑Fi.
По отчёту авторов, G1 перенёс коробку между столами в 13 из 20 попыток, а до цели в обход препятствий дошёл в 6 из 10. Модель обучали на данных симуляции. В опыте использовали резиновые кисти без управления пальцами. Авторы не указали дату испытаний. Оператор оценивал, справился ли робот с заданием. Опыт показывает, что программа, обученная в симуляции, смогла выполнить две задачи на настоящем роботе. Авторы сообщают, что робот получал новое изображение только после окончания движения, поэтому программа не могла поправить движение на ходу.
Подробнее о Unitree G1 и о том, как различать работу программы и управление человеком.
Фото: Unitree G1 на выставке Japan Mobility Show, 31 октября 2025 года. Архивный снимок. Автор — RuinDig/Yuki Uchida, CC BY 4.0, оригинал. Размер уменьшен, кадр сохранён целиком.

Источник — препринт HITCH на arXiv, раздел IV-G об опытах с реальным G1.