 Роболюди
Unitree G1 и ROBOTIS OP3 подходят для работы с человекоподобной механикой, но решают задачи разного масштаба. OP3 удобнее рассматривать для компактного учебного стенда, работы с движениями и зрением. G1 EDU — для проекта, которому нужна более крупная платформа и доступ к её управлению. Выбирать между ними по слову «гуманоид» недостаточно.
Здесь сопоставлены Unitree G1 и ROBOTIS OP3 по официальным материалам, проверенным 30 октября 2026 года. Для OP3 отдельно учтена редакция 2025 года с ROS2; прежняя версия документации не считается её полной спецификацией. Практических испытаний редакция не проводила.
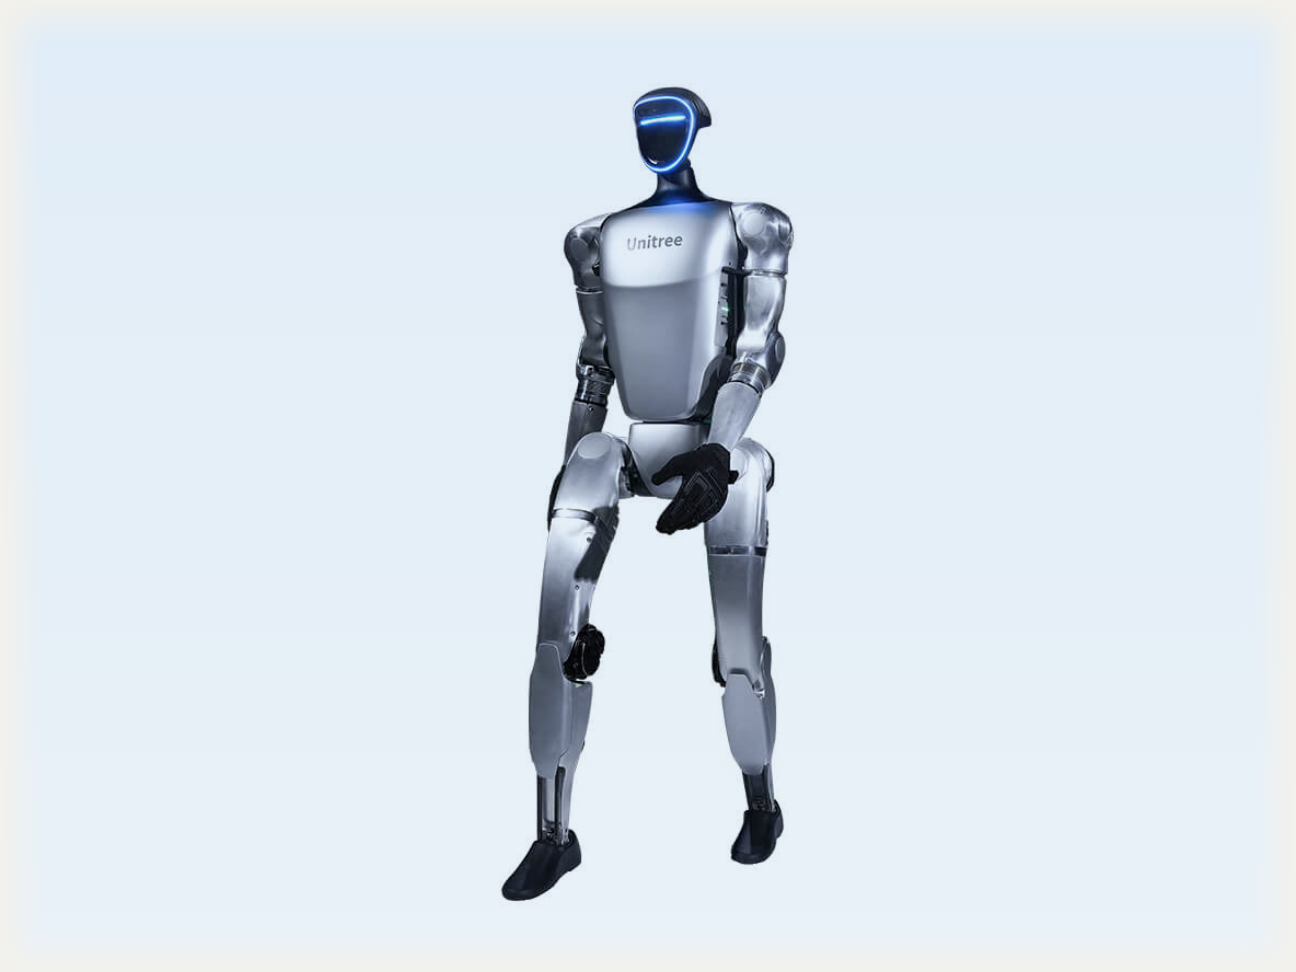
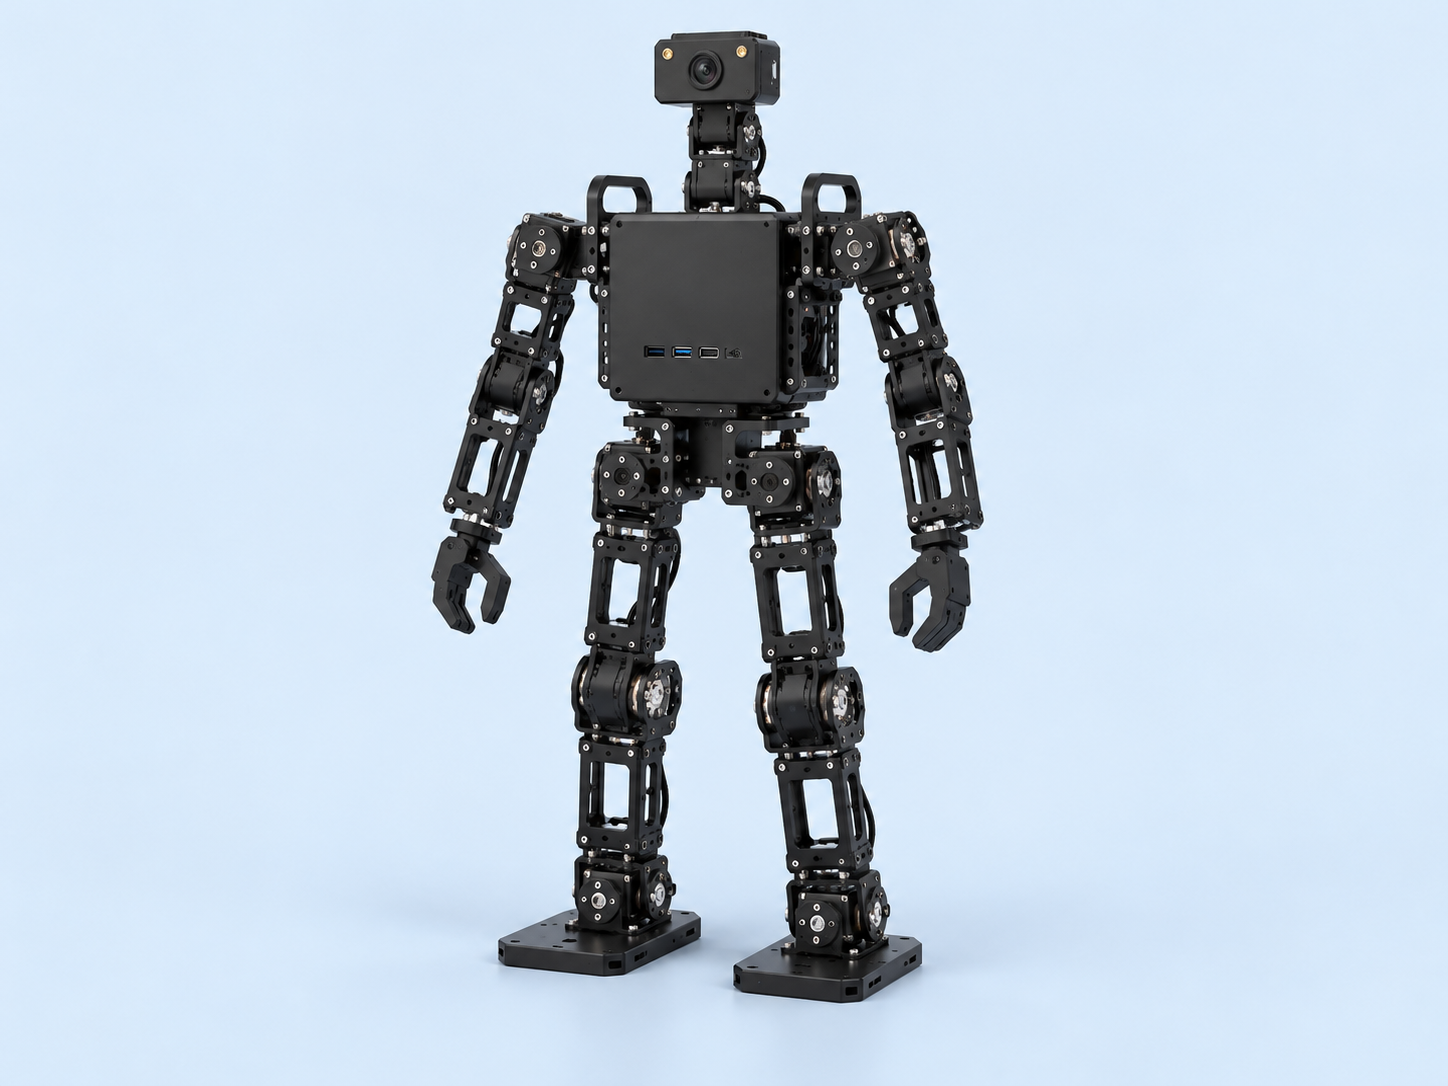
Разница, которую видно ещё до запуска
| Критерий | Unitree G1 / G1 EDU | ROBOTIS OP3 |
|---|---|---|
| Рост | 132 см | Около 51 см |
| Масса | Около 35 кг; у EDU — 35 кг и более | Около 3,5 кг без внешнего кожуха |
| Степени свободы | 23 у G1; 23–43 у EDU в зависимости от оснащения | 20 |
| Восприятие | Камера глубины и 3D LiDAR | Камера, инерциальный датчик |
| Разработка | Secondary development указан для G1 EDU | Редакция 2025: Linux, C++, ROS2, DYNAMIXEL SDK |
Эта пара показывает не «сильного» и «слабого» робота, а два масштаба эксперимента. Поднять платформу, закрепить её, освободить рабочее пространство и организовать остановку — разные задачи для 3,5 и 35 кг. Малый формат проще разместить в лаборатории, но он не становится от этого детской игрушкой: у OP3 также есть ограничения и правила безопасности.
Как выбрать под учебную работу
Для разбора движений и цикла управления начните с результата занятия: студент изменяет последовательность поз, проверяет обратную связь и объясняет отличие заданного движения от полученного. Если человеческий рост и перенос предметов не входят в программу, большая платформа может добавить организационной работы без пользы для этого урока.
Для проекта со зрением сначала определите входные данные: обычное изображение, глубина или пространственная карта. Одна RGB-камера и система с LiDAR не взаимозаменяемы только потому, что оба робота видят окружающее. Сопоставляют не названия сенсоров, а данные, которые доступны программе, и способ их синхронизации с движением.
Для исследования взаимодействия с предметами существенны размеры рабочего пространства, устройство рук и конечные исполнительные органы. У G1 EDU число суставов зависит от оснащения; верхняя граница диапазона не является составом каждого экземпляра. Для OP3 не следует подразумевать наличие такой же кисти и задач манипуляции по аналогии с более крупным роботом.
Почему версия ПО важнее логотипа ROS
В руководстве OP3 есть переключение между материалами «2025 ~» и «~ 2023». Актуальное введение описывает переиздание 2025 года для ROS2. Поэтому старое учебное задание, образ системы и команды запуска нельзя автоматически переносить на новый экземпляр. В паспорте курса фиксируют аппаратную редакцию, ОС, версию ROS, ветку пакетов и способ восстановления.
Официальный репозиторий ROBOTIS OP3 даёт исходный материал для оценки программной среды; руководство содержит разделы пакетов и запуска. Это не означает, что произвольный пример из старой ветки заработает на новом образе. Для приёмки достаточно одного воспроизводимого сценария с известной версией зависимостей — и понятного пути возврата после эксперимента.
У G1 важно раньше отделить стандартную версию от EDU: в таблице Unitree разработка отмечена только у EDU. Открытый SDK2 помогает изучить структуру взаимодействия, но не превращает стандартный G1 в EDU и не подтверждает доступ ко всем функциям конкретного робота.
Два примера постановки задачи
Учебный стенд на семестр. Команда хочет разбирать устойчивость, менять позы, получать изображение с камеры и воспроизводить опыт после занятий. В таком задании OP3 стоит проверить первым как компактный вариант. Критерий успеха — доступность нужных данных и повторяемость урока, а не количество эффектных движений.
Исследовательский прототип в более крупном масштабе. Нужны эксперименты с пространственным восприятием и движением платформы размером с G1. Тогда рассматривают G1 EDU, заранее закладывая место, оснастку и ответственную команду. Полезный результат первого этапа — работа выбранного интерфейса на согласованной комплектации; универсальный бытовой помощник не является исходным свойством платформы.
Для обоих вариантов составьте короткую матрицу: задача → датчик или привод → программный доступ → критерий проверки. Общий процесс подготовки аудитории разобран в руководстве по гуманоидным роботам для образования. Если задача уже требует робота среднего размера, сравните также Unitree R1 и Booster K1.
Частые вопросы
OP3 — уменьшенная замена G1?
Нет. У платформ различаются механика, сенсоры, программная среда и масштаб эксперимента. Подходящий OP3 учебный курс может не требовать возможностей G1, а задача G1 может не переноситься на OP3.
Для программирования обязательно брать G1 EDU?
Если проекту нужен заявленный производителем доступ secondary development, в сравнении рассматривается EDU. Перед выбором проверяют интерфейсы конкретной комплектации; наличие SDK в открытом доступе не заменяет эту проверку.
Можно использовать старые уроки OP3 на редакции 2025?
Только после проверки аппаратуры, образа системы и версий пакетов. Руководство выделяет новую редакцию отдельно; совпадение названия OP3 не доказывает совместимость старого окружения.
Источники и дата проверки
Unitree Robotics — таблица G1 / G1 EDU и официальный репозиторий SDK2. ROBOTIS e-Manual — введение OP3, разделы запуска и ROS Packages; официальный репозиторий ROBOTIS OP3. Проверено 30 октября 2026 года. Изображения показывают выбранные модели и не заменяют спецификацию аппаратной редакции.