Что роботы умеют сегодня, как они устроены и чего ждать от жизни рядом с ними. Объясняем на примерах.
Как это работает
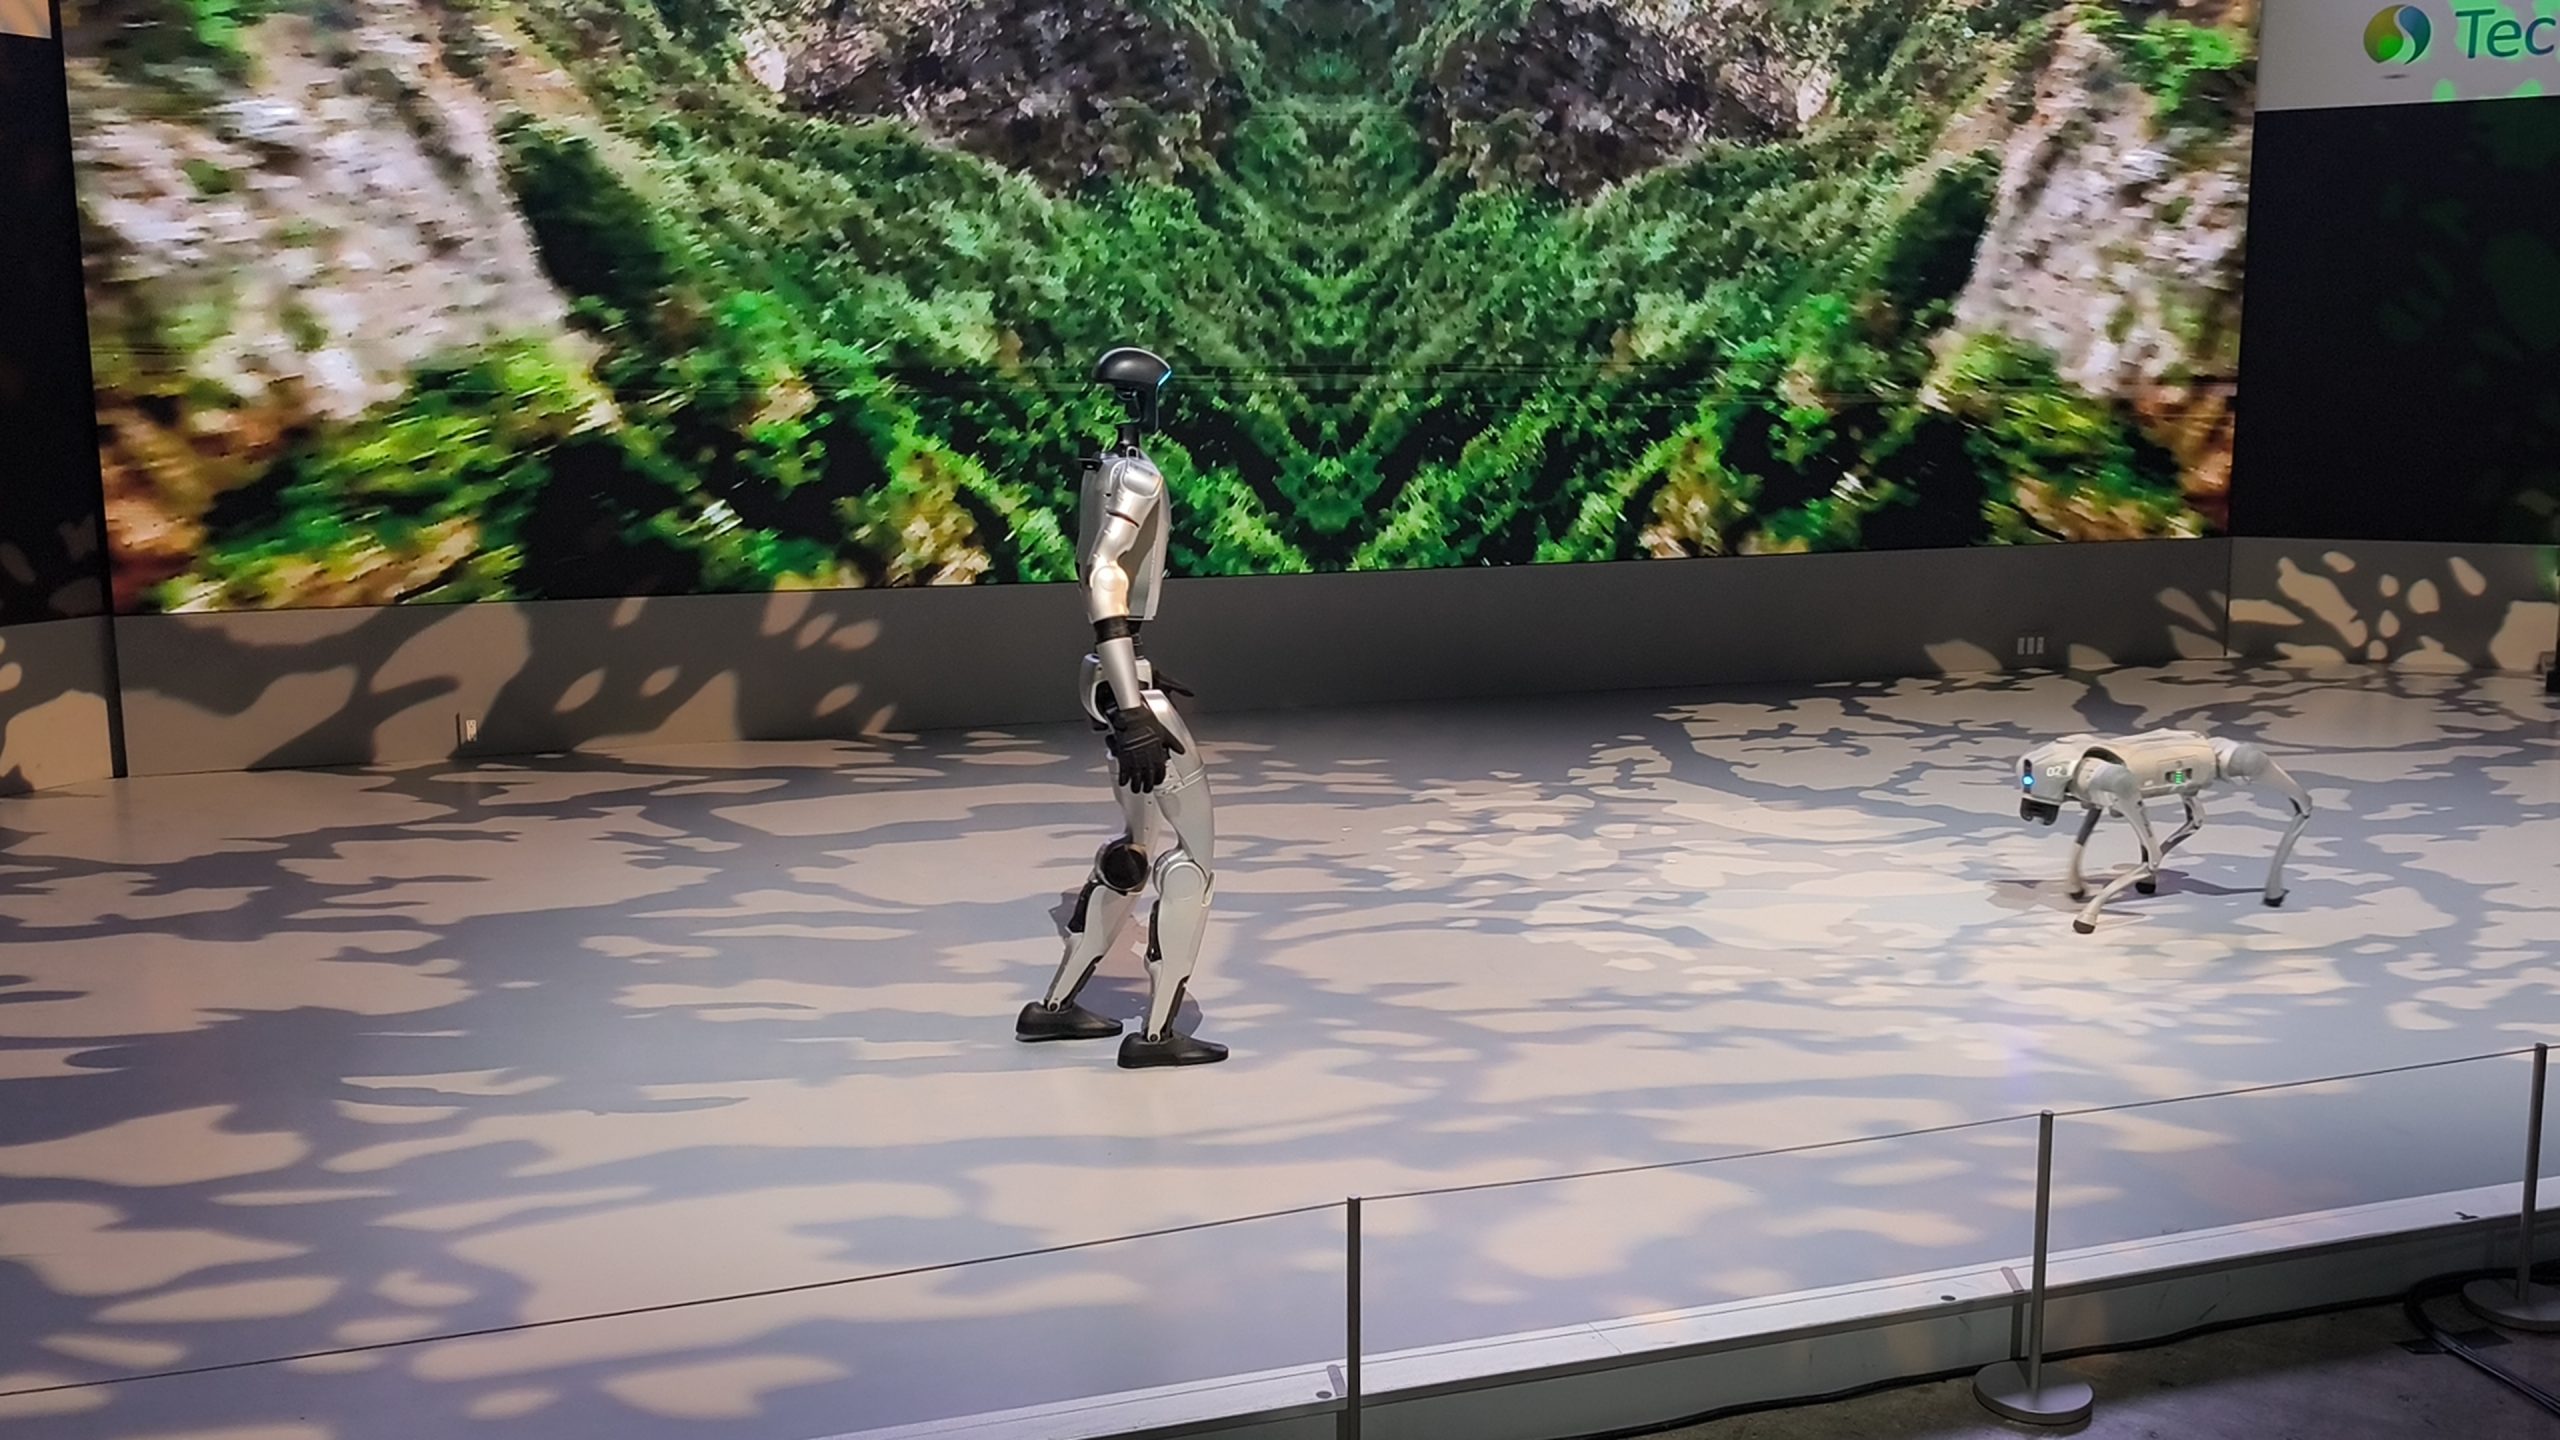
Некоторые гуманоидные роботы умеют вставать после падения. Но это не общее свойство всех машин с руками и ногами. Важно, какая программа установлена, в каком положении оказался робот и что находится вокруг. Удачный подъём в лаборатории ещё не обещает такого же результата между столом и диваном. На фото: Unitree G1 на Japan Mobility Show, 31 октября […]
Читать →
Как это работает
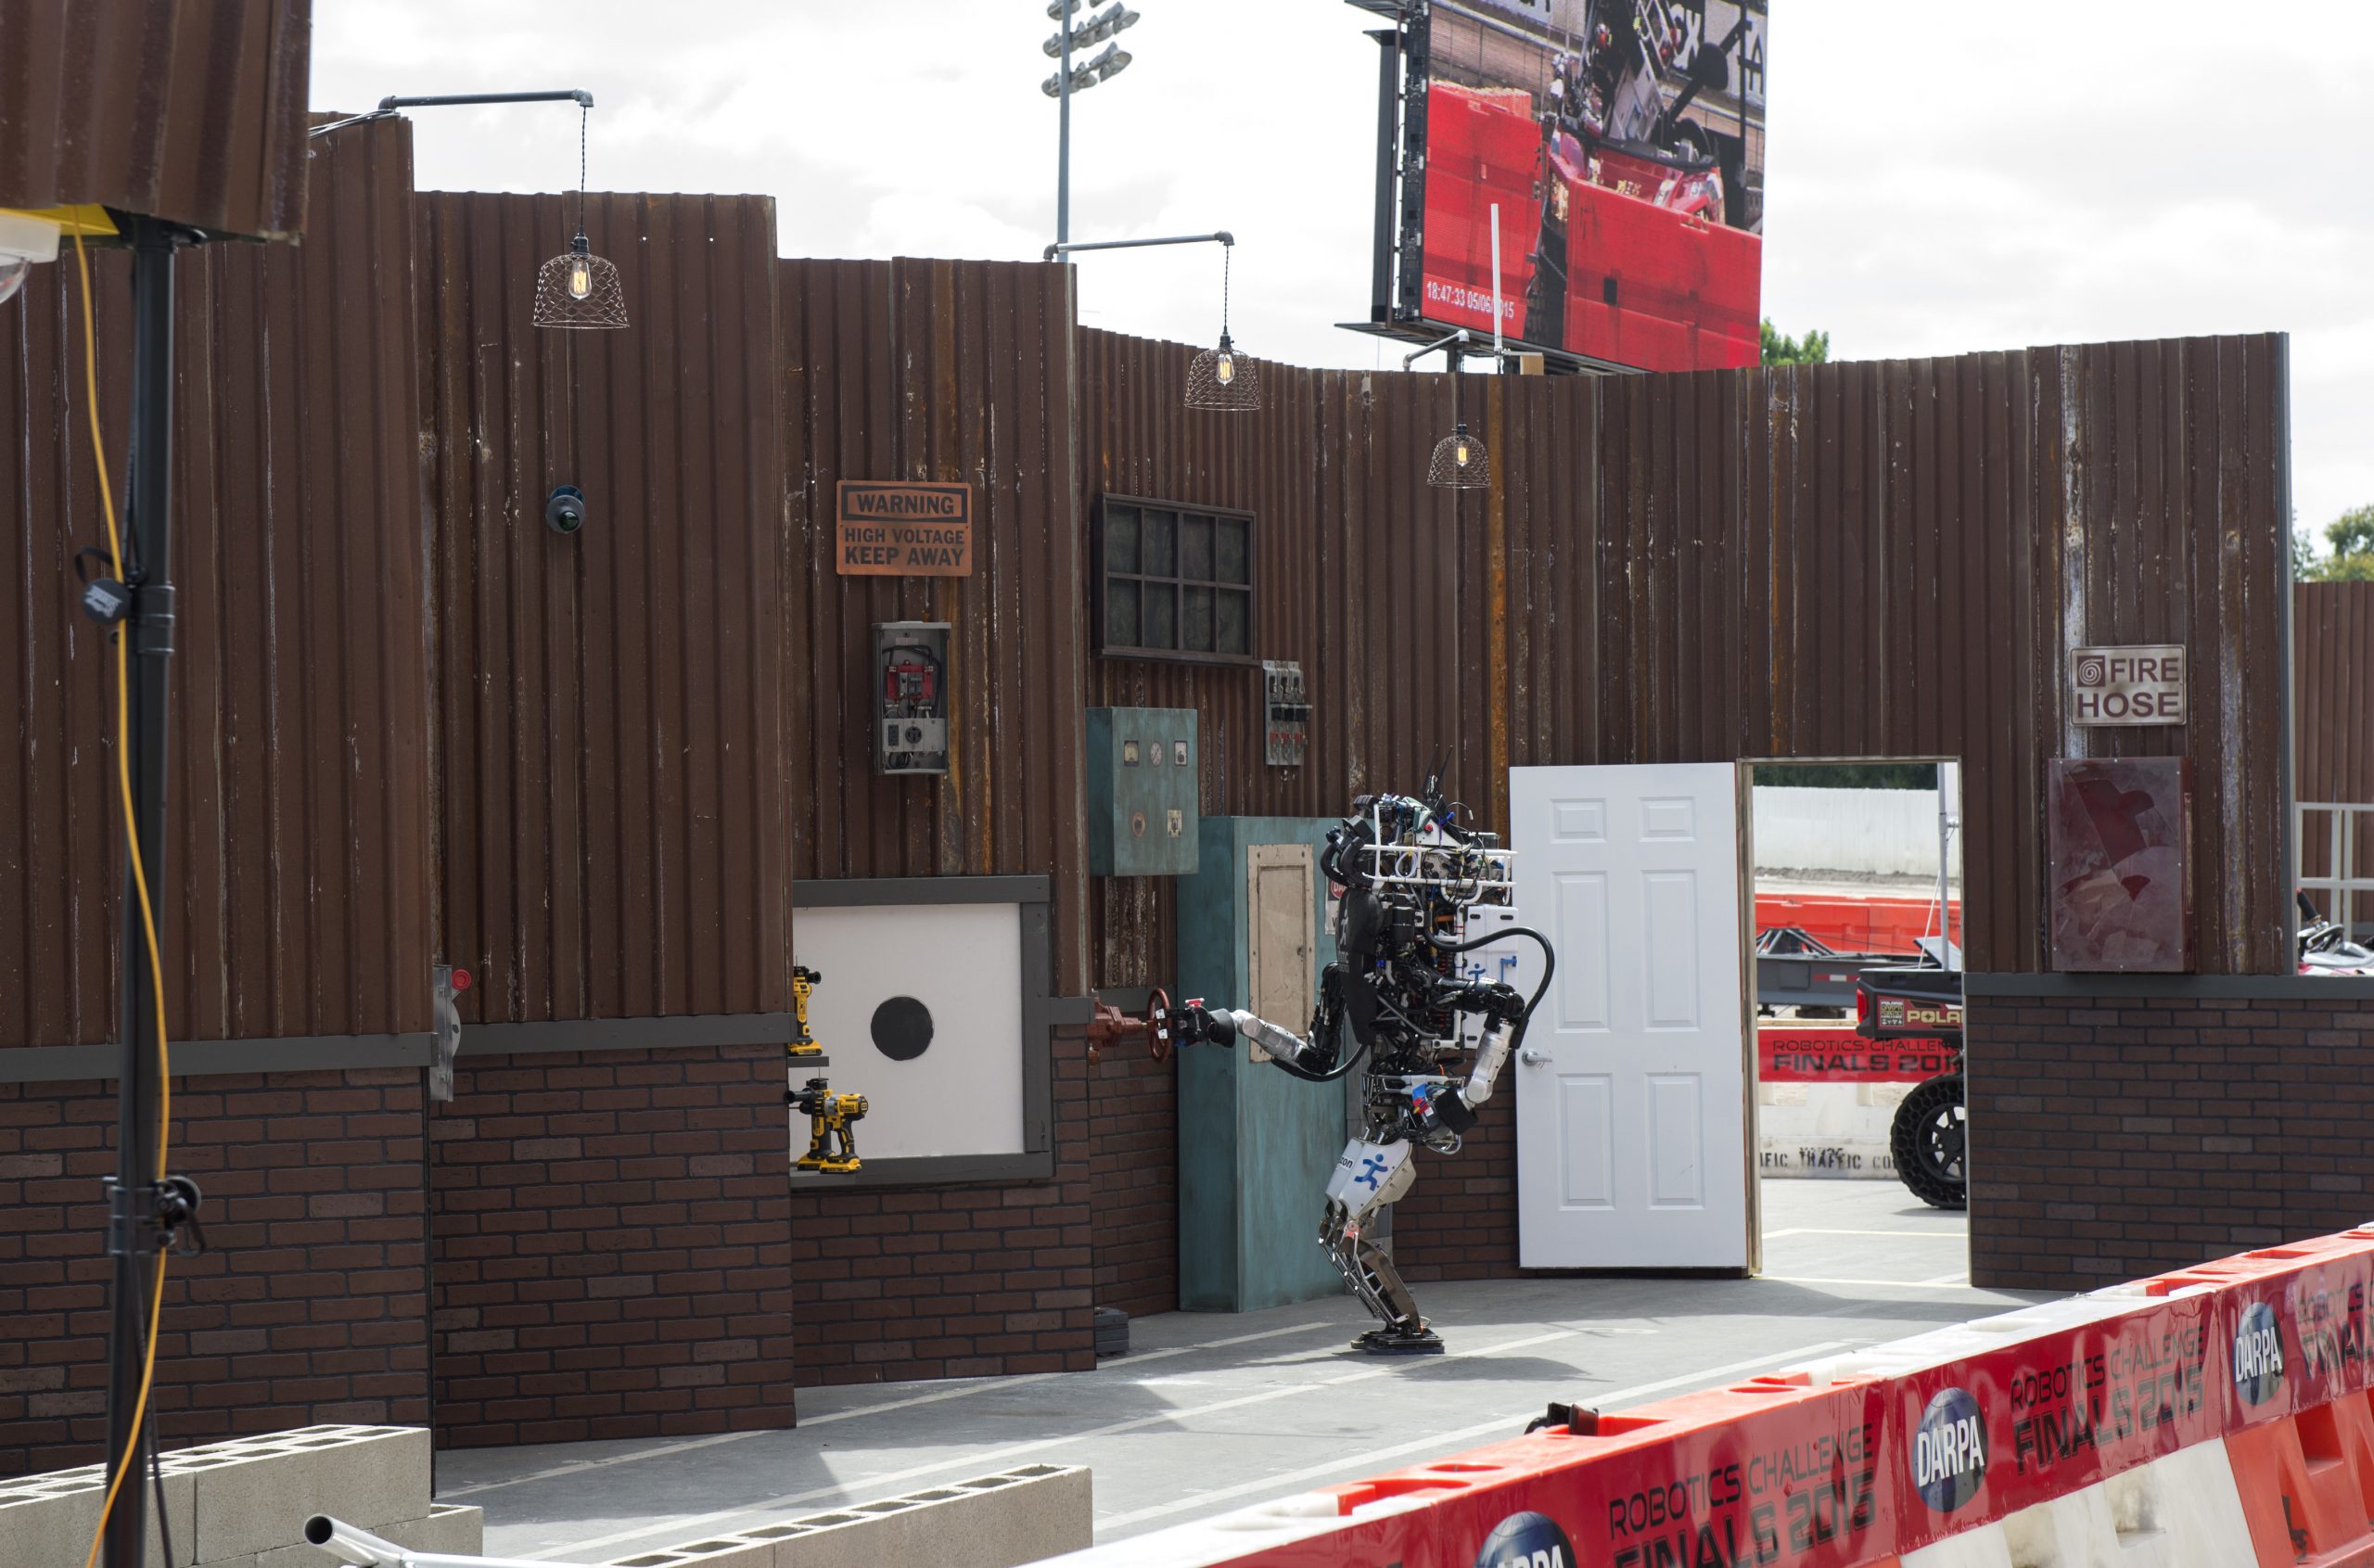
На испытаниях DARPA в 2015 году человекоподобный робот Atlas из команды IHMC повернул вентиль, открыл дверь и прошёл по завалам. Команда выполнила все восемь заданий финала и заняла второе место. Это было испытание на полигоне, где имитировали последствия аварии. Люди управляли роботом на расстоянии, а связь с ним намеренно ухудшали. На фото: Atlas команды IHMC […]
Читать →
Как это работает
Чтобы взять коробку и чтобы поднять монету, нужны разные движения. Чем больше возможностей у пальцев и запястья робота, тем разнообразнее могут быть захваты. Но похожая на человеческую кисть ещё не умеет обращаться с вещами как человек.
Читать →
Как это работает
Роботу можно добавлять новые действия, если его устройство и программы дают разработчику нужный доступ. Но написать «принеси чашку» недостаточно: кто-то должен научить машину находить чашку, брать её и переносить, не роняя.
Читать →
Как это работает
Чтобы пройти по комнате, роботу мало иметь ноги. Ему нужно получать сведения о том, что находится вокруг, замечать препятствия и выбирать движение. Камеры и другие датчики помогают программе собрать эту картину.
Читать →
Как это работает
Человеку не нужно постоянно смотреть на пальцы, чтобы заметить, что предмет выскальзывает. Роботу заметить это помогают датчики прикосновения. Они сообщают программе о контакте, но не дают машине человеческих ощущений.
Читать →
Как это работает
Бегущий робот впечатляет, но дома или на работе ему чаще придётся останавливаться, поворачивать и обходить предметы. Самая высокая скорость не отвечает на вопрос, насколько хорошо машина справится с такими движениями.
Читать →
Как это работает
Роботов обучают на примерах: изображениях, движениях и записях действий людей. Иногда такие материалы можно скачать. Но возможность открыть файл ещё не означает разрешения использовать его в любом собственном проекте.
Читать →
Как это работает
Увидеть чашку на картинке и точно дотянуться до неё — разные задачи. Камера даёт изображение, а программе ещё нужно понять, где предмет расположен. Ошибка между картинкой и реальным расстоянием может привести к промаху.
Читать →
Как это работает
Робот может учиться ходить в виртуальном мире: программа пробует движения, а компьютер рассчитывает, удержал ли он равновесие. Такие тренировки позволяют искать удачные решения до запуска настоящей машины.
Читать →
Как это работает
Если робот поднял тяжёлый ящик, это ещё не значит, что он сможет пройти с ним по комнате. Удерживать груз возле корпуса, вытянуть руку и нести вещь на ходу — разные задачи для машины.
Читать →
Как это работает
Внутри робота работают компьютеры: они обрабатывают изображения, выполняют программы и помогают управлять движением. Сравнение с мозгом удобно, но условно. Более мощный компьютер сам по себе не даёт машине понимания мира или нового умения.
Читать →
 Роболюди